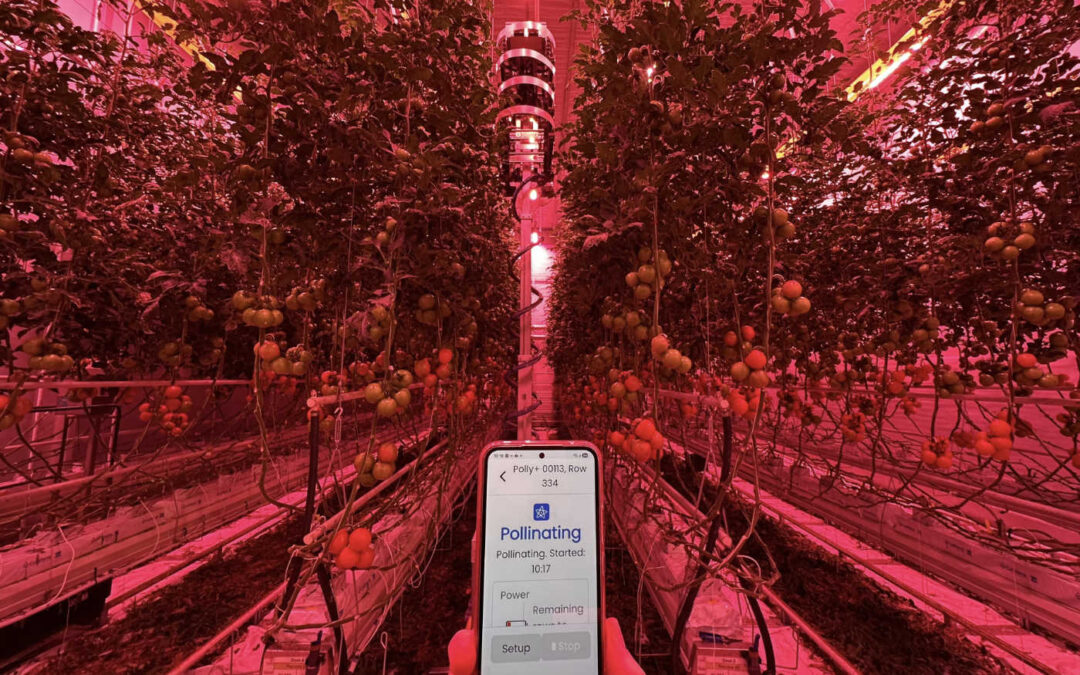
Zeker in de donkere wintermaanden kan in een belichte tomatenteelt het gebruik van een bestuivingsrobot tot zo’n 12 procent aan energiebesparing opleveren. Dit blijkt uit onderzoek dat afgelopen jaar is uitgevoerd bij Delphy Improvement Centre in Bleiswijk.
Belangrijke conclusie van Delphy is dat de bestuivingsrobot in een gesloten tomatenkas met LED-belichting net zo goed kan bestuiven als hommels. Eric Poot, teamleider onderzoek bij Delphy Improvement Centre, gaf vorige week een toelichting op het onderzoek met mechanisch bestuiven tijdens de bijeenkomst LED Tomaat dat in het Zuid-Hollandse De Lier werd georganiseerd door Glastuinbouw Nederland in het kader van het onderzoeksprogramma Kas als Energiebron. Naast de genoemde organisaties is het betreffende onderzoek gefinancierd door de fabrikanten Arugga en Ludvig Svensson.
Goede bestuiving is essentieel
Doel van het onderzoek was volgens Poot om bij donker weer te kunnen anticiperen op bevliegingsproblemen met hommels in de tomatenkassen. Hommels zijn vooral actief bij natuurlijk licht en een goede bestuiving is essentieel voor de productie van in dit geval grove trostomaten in een belichte teelt. “Daarbij hebben we gekeken naar de energiebesparing en de mogelijkheid om flexibeler te kunnen belichten omdat vooral in de winterperiode de schermen dankzij de bestuivingsrobot langer dicht kunnen blijven.”
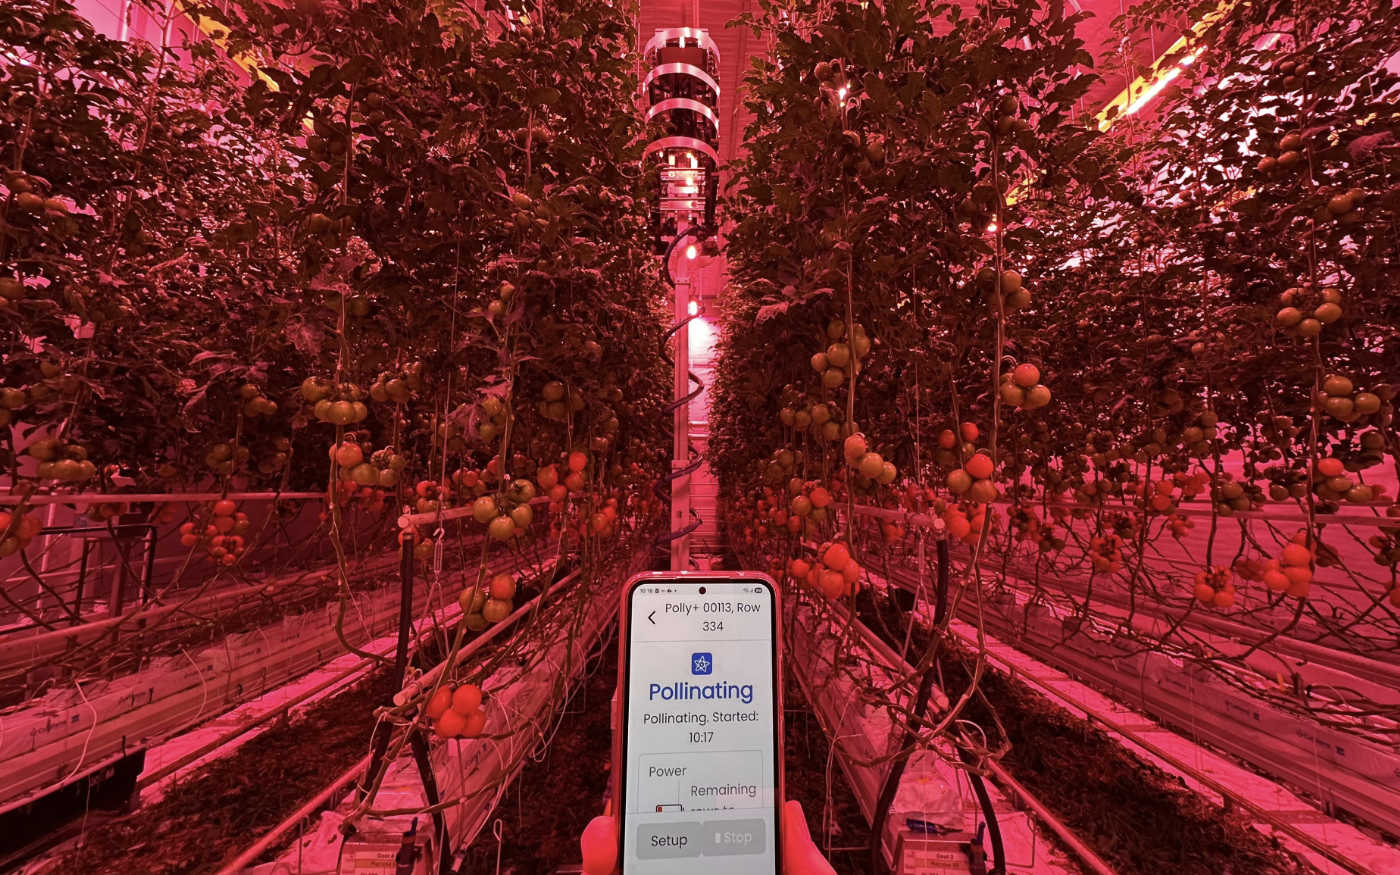
De bestuivingsrobot heeft van de Israëlische fabrikant Arugga AI Farming als naam Polly+ meegekregen. De werking is gebaseerd op detectie van bloemen in het tomatengewas met camera’s waarbij de robot vervolgens met een puls een luchtstoot afgeeft om de bloemen in beweging te krijgen. Daarbij komt stuifmeel vrij en dat moet zorgen voor een succesvolle bestuiving. Poot vertelt dat Polly relatief vlot langs het tomatengewas rijdt. “De robot heeft op vier niveaus camera’s om alle bloemen in het bovenste deel van het gewas te kunnen behandelen.”
Schermen blijven gesloten
In het onderzoek dat afgelopen winter is uitgevoerd van medio september tot eind april is mechanisch bestuiven met de robot vergeleken met een referentie-object waarbij hommels zorgen voor de bestuiving en een energiezuinig object waarbij met de inzet van de bestuiverrobot ook de schermdoeken overdag dicht bleven. “Normaal moeten de schermdoeken overdag enige tijd open zodat de hommels zich kunnen oriënteren. Maar dat is hier achterwege gelaten”, legt Poot uit.
Delphy heeft in de proef ervoor gekozen om de robot in de eerste periode van de teelt zes keer per week in te zetten. Later is dat teruggeschroefd naar vier keer per week. Over de frequentie zegt Poot dat het belangrijk is dat de bestuiving plaatsvindt binnen drie dagen na het opengaan van de bloemen. Verder is het voor het resultaat van de bestuiving gunstig als de RV in de kas lager is dan 80 procent. De kwaliteit van het stuifmeel is dan beter.
Energiebesparing van 12 procent
Uit de resultaten blijkt dat de opbrengsten van de tomaten en de vruchtmaat tussen de objecten nauwelijks verschillen. Dat rechtvaardigt volgens Poot de conclusie dat de robot de tomaten net zo goed bestuift als hommels. “Belangrijk voordeel is de forse energiebesparing die mogelijk is omdat de schermen 10 procent meer gesloten blijven. Wij meten een besparing van 12 procent. Een ander voordeel is de ruimere periode om te kunnen bestuiven.”
Volgens Poot is de elektrisch aangedreven bestuivingsrobot zoals die gebruikt is door Delphy bedrijfszeker. Hij gaat ervan uit dat ongeveer drie robots per hectare nodig zijn als dagelijks bestoven wordt. Bij een lagere frequentie zijn waarschijnlijk twee robots per hectare voldoende. De fabrikant werkt veelal met leasecontracten en de capaciteit is uiteindelijk belangrijk om te berekenen of het businessmodel rendabel zal zijn.
In hun aanbevelingen na de bestuivingsproef stellen de onderzoekers van Delphy dat optimalisatie van de bloemdetectie door Polly nog ruimte biedt voor verbetering. Als het aantal gemiste bloemen beperkt blijft, dan hoeft de robot minder vaak in actie te komen. Ook moet de robot automatisch verplaatst kunnen worden tussen de paden, vindt Poot. “Verder zou het mooi zijn als de robot als platform meer functionaliteiten krijgt. Dat kan bijvoorbeeld door de gebruikte camera’s ook geschikt te maken voor gewasmonitoring.”
Tekst: Haijo Dodde